Plataforma abierta de brazos robóticos para realizar experiencias de laboratorio en control de posición, planificación de trayectoria y control con visión artificial.
La robótica ocupa en la actualidad un papel preponderante en el proceso de modernización e innovación de las industrias. Si bien brazos robóticos se fabrican en los países desarrollados en América latina y en nuestro país no existen industrias dedicadas a este rubro.
El principal problema en el desarrollo de carreras de especialización en robótica en nuestro país es que no existen laboratorios con brazos robóticos que permitan hacer pruebas de control de posicionamiento, planificación de trayectoria y control con visión artificial y generalmente en entornos académicos se hace experimentos utilizando software de simulación.
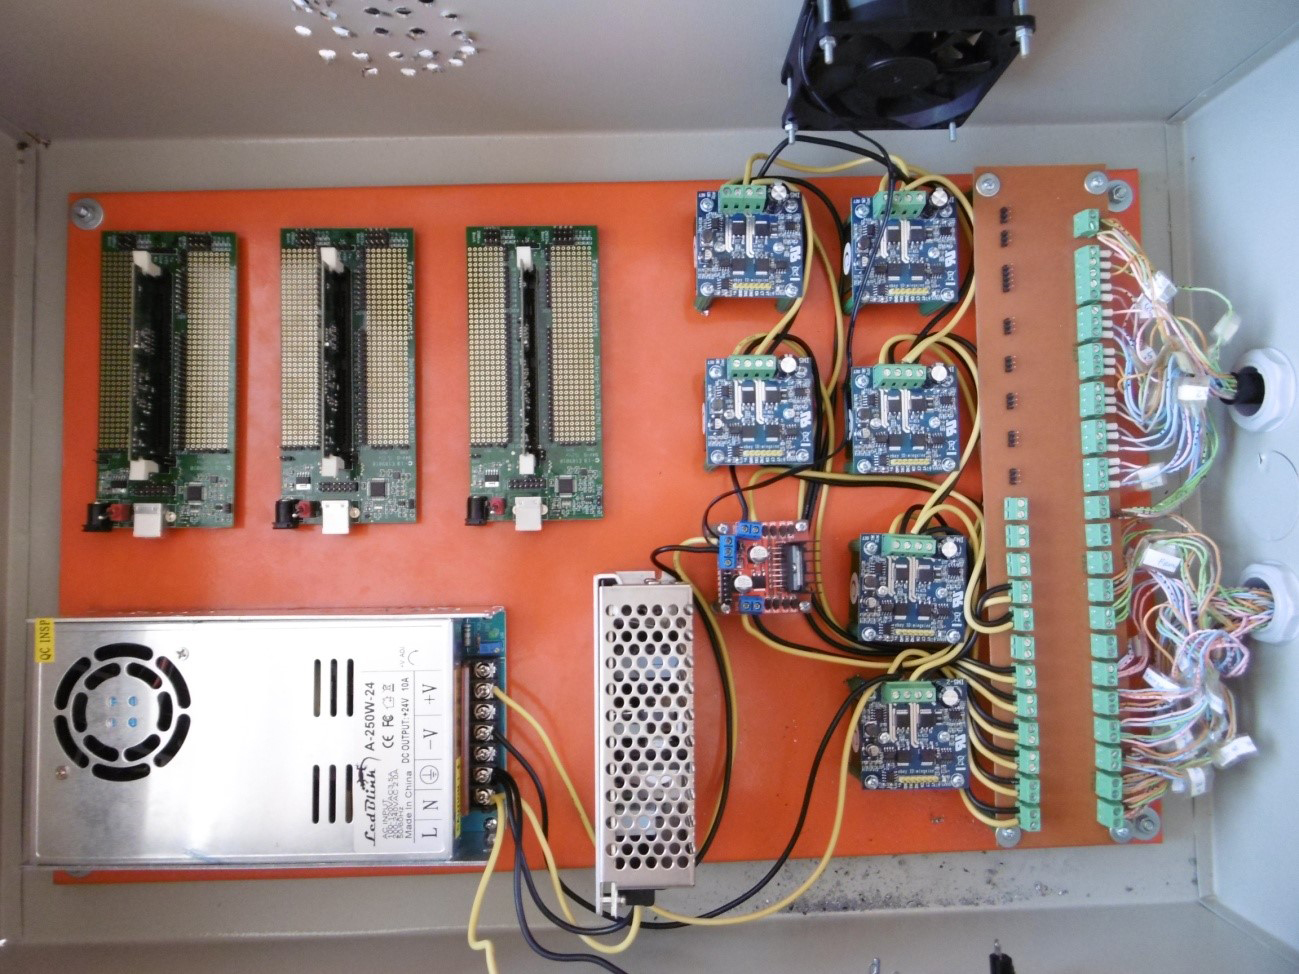
El objetivo es plantear una solución que permita capacitar a estudiantes y profesores en control de posición, planificación de trayectoria y control con visión artificial poniendo a disposición una plataforma abierta.
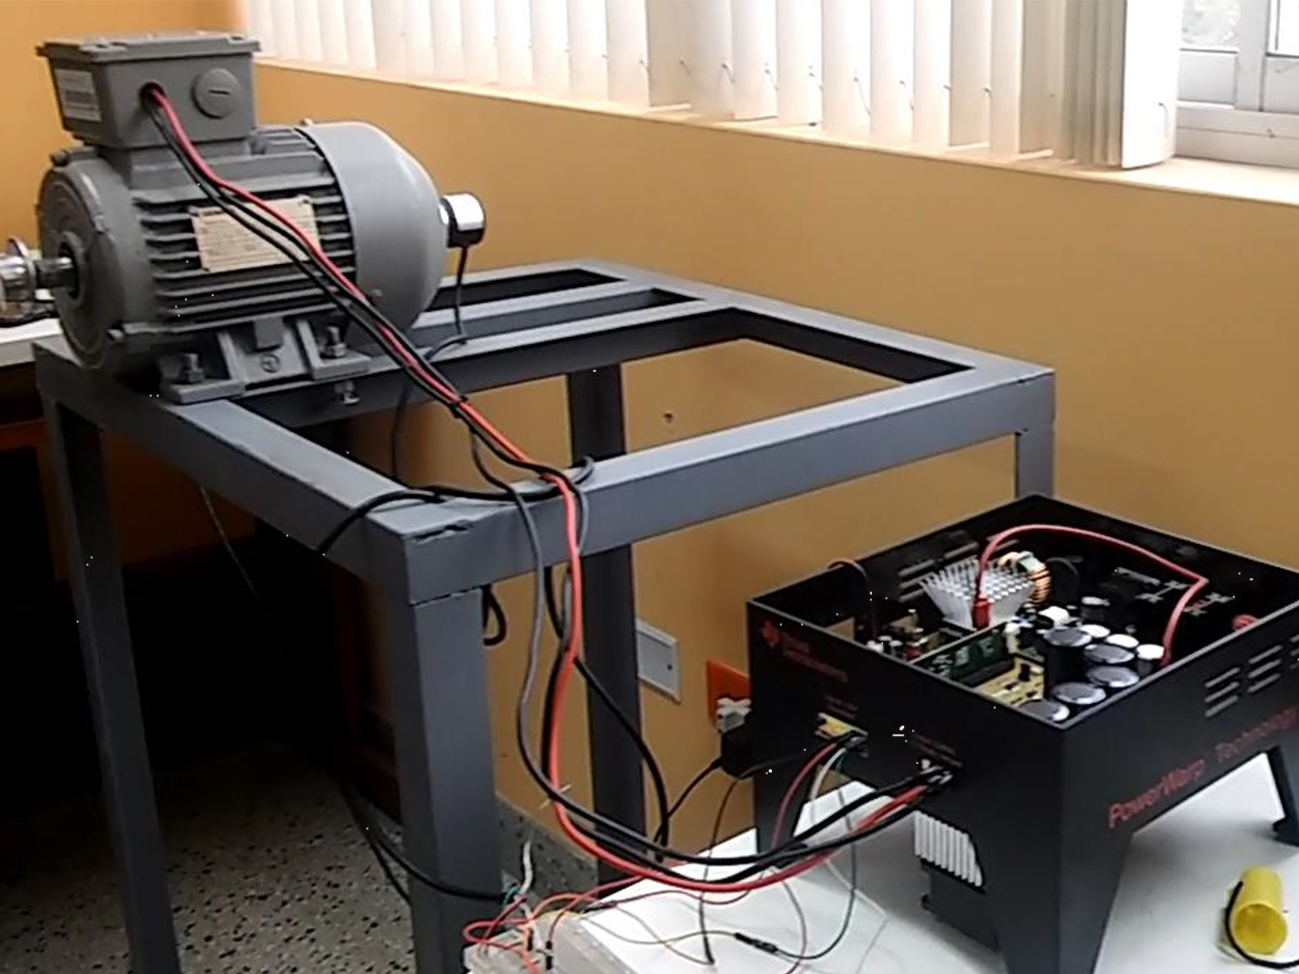
Construcción de un sistema de control de posición del motor de corriente alterna trifásico para brazos robóticos industriales aplicando control vectorial.
Los motores de corriente continua fueron diseñados para aplicaciones industriales de automatización que requieren control de velocidad o posición.
Mediante el diseño adecuado de la estructura mecánica y disposición del devanado se obtuvo un motor muy sencillo para controlar, pero sin embrago es costoso por la complejidad mecánica y también requiere mayor mantenimiento.
Cuando empezó el desarrollo de los brazos robóticos industriales se empezó a usar como actuador en las articulaciones pero el inconveniente es que son mecánicamente de mayor tamaño y afecta la dinámica ya que se monta sobre las articulaciones móviles.
Por otro lado están los motores de corriente alterna trifásicos muy robustos por su mecánica sencilla e incluso de menor tamaño pero requieren de controladores de velocidad y posición más complejos que solo ha sido posible utilizando potentes procesadores conocidos como controladores digitales de señales y esto ha permitido el uso de motores de corriente alterna trifásicos en brazos robóticos industriales.