Mario G. Borja Borja
Javier Alex Rojas Tintaya
Rodney Rodas Regalado
Alfredo Carlos Díaz Ramírez
Neils Conche Huamán
Mario G. Borja Borja - UNIFIM
Telf.: +51-3569504
E-mail: mborjab@uni.edu.pe
Oficina: A1-211 - Av. Túpac Amaru 210, Rímac
Lima - Perú
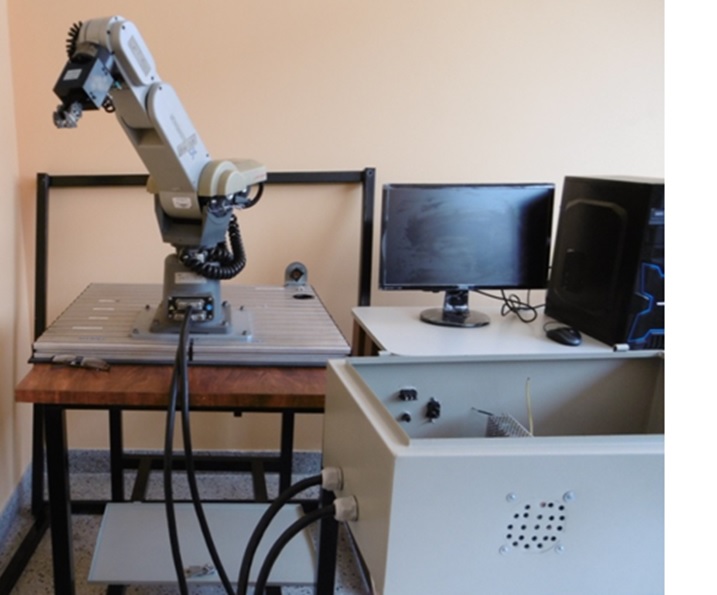
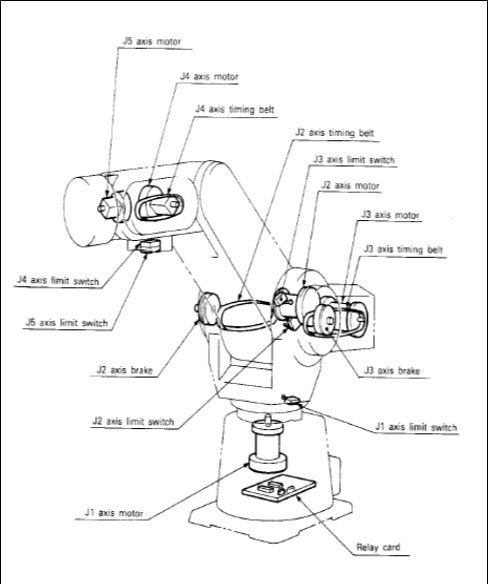
* Mecánica y motores del robot RV-M1.
* Cinco articulaciones.
* Motores de corriente continua de 24 VCC.
* Controlador Digital de Señales (DSC) TMS320F28335.
* Puente H de 150 Watts de 30 VCC.
* Interface en una computadora personal.
* Lenguaje de programación C++.
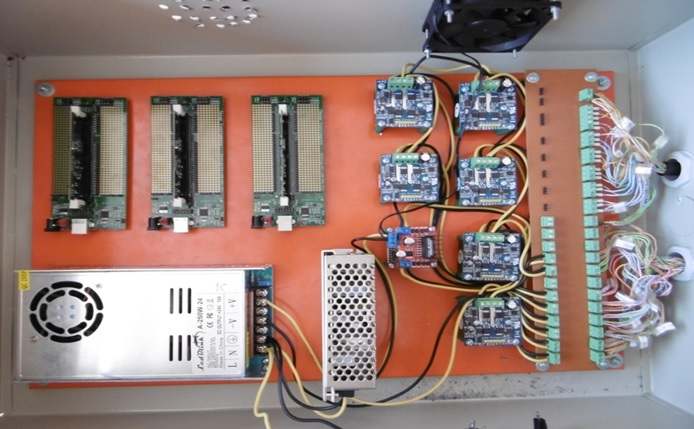
La caja de control contiene los puentes H para ampliar la potencia de la señal de control, las fuentes de alimentación para los motores y frenos y los controladores digitales de señales.
Panel de control del brazo robótico permite hacer pruebas manuales de funcionamiento de la articulaciones, captura fotos con la dos cámaras y envía los datos de coordenadas generalizadas desde la PC hasta el DSC.
El software de control de posición de articulaciones en el DSC recibe las coordenadas generalizadas desde la PC, mide la posición de cada articulación y genera el PWM de acuerdo a los resultados del controlador.
Los trabajos a futuro en la plataforma abierta del brazo robótico son:
* Control acoplado no lineal de posición de articulaciones, que puede ser utilizando el segundo método de Lyapunob, redes neuronales artificiales, lógica difusa, etc.
* Planificación de trayectoria con visión artificial utilizando las dos cámaras y el software de captura.
* Sistemas en tiempo real para sistemas multiprocesadores con controladores digitales de señales.
* Control de motores de inducción de jaula de ardilla.
* Control de motores brushless de AC.