José Fortunato Oliden Martínez
José Luis Albites Sanabria
David Rolando Castillo Alvarado
Víctor Hugo Cadillo Gutiérrez
Ing. José Fortunato Oliden Martínez
Telf.: +51-986651608
E-mail: joliden@uni.edu.pe
Oficina: INICTEL - UNI, San Borja
Lima - Perú
* Rodamientos cónicos, de bolas y de presión.
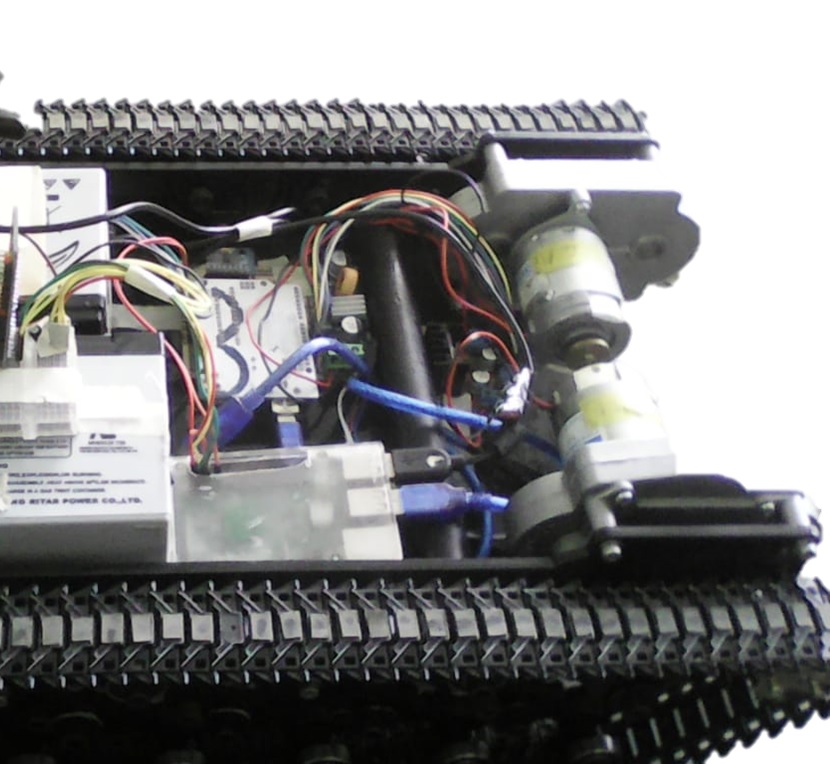
* Motores a paso de 0.36N.m a 25N.m.
* Motores de corriente continua de 24 VCC.
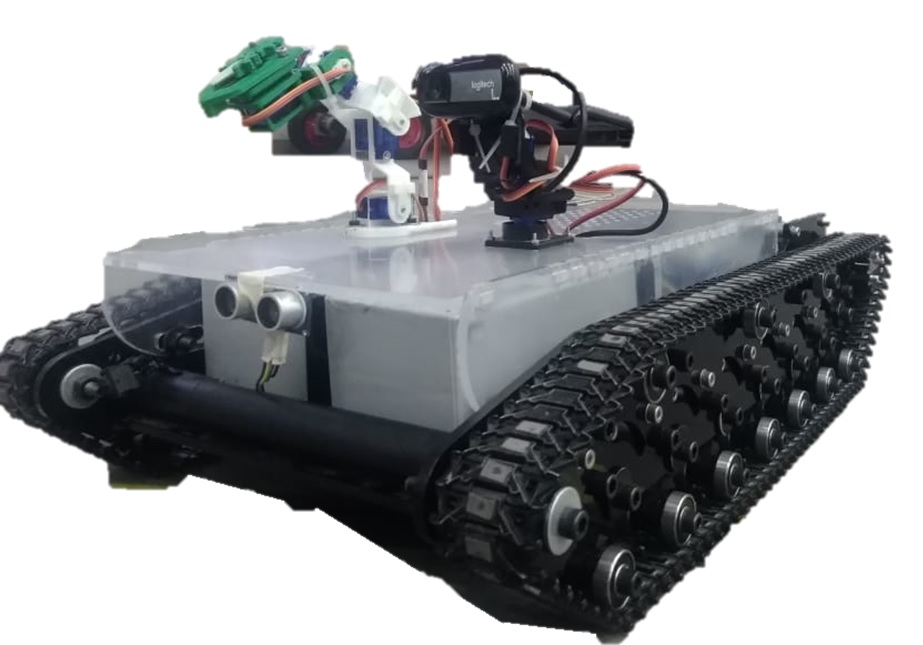
* Estructura del brazo de 5GDL.
* Stepper motor driver 2.5Amp max.
* Puente H de 150 Watts de 30 VCC.
* Interfaz web para el control de mando.
* Lenguaje de programación Python, JavaScrip y C++.
El Software de control realiza las funciones requeridas, logrando el Video/Audio Streaming del robot hacia el computador de operario así como el control cartesiano del brazo robótico. La movilidad del brazo robótico ha sido diseñada para 5GLD con la capacidad de realizar un giro de 360 grados en el efector final. Esto para las maniobras requeridas por el operador.
Debido a que el sistema a sido desarrollado en un entorno GNU/Linux la integridad y estabilidad del control se mantienen en el tiempo pudiendo ofrecer un amplio horizonte de confiabilidad en funcionamiento constante.
El hardware y software desarrollados cuentan con tecnología open source y con productos comerciales o fácilmente imprimibles en 3D, es por ello que proyectamos a que nuestro diseñ:o sea de igual manera de código abierto y pueda ser mejorado en las siguientes áreas:
* Capacidad máxima de carga con el brazo extendido.
* Mayor capacidad de alcance de brazo manipulador.
* Mayor cantidad de cámaras instaladas en el Robot.
* Implementación de motores BLDC para una mayor precisión en la movilidad.