Ing. Jesús Peralta
Cassinelli Cisneros Franco
Alcántara Tacora Sandro
Ing. Jesús Peralta - UNIFIM
Telf.: +51-946170292
E-mail: jperaltat@uni.edu.pe
Oficina: A1-211 - Av. Túpac Amaru 210, Rímac
Lima - Perú
* Será accionado por motores paso a paso y usando fajas dentadas sincrónicas para la transmisión de movimiento, debido al bajo costo y elevado torque de los motores.
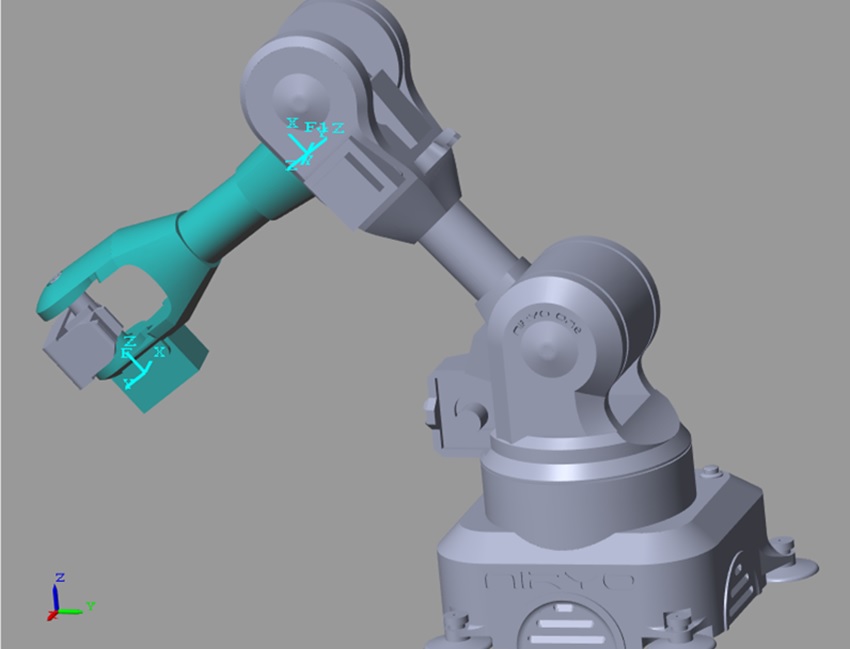
* Las articulaciones y enlaces del manipulador robótico previamente diseñados en Solidworks serán construidos con materiales impresos en 3D de modo que puedan ser fácilmente replicables y modificables para futuras mejoras con un diseño ligero.
* La mecánica del brazo será diseñada de manera que sea escalable para aplicaciones industriales de mayor capacidad que requieran únicamente la modificación de los actuadores.
* La electrónica para el control de los motores consiste de drivers para cada motor, un microcontrolador arduino mega conectado mediante cable ethernet hacia la computadora principal.
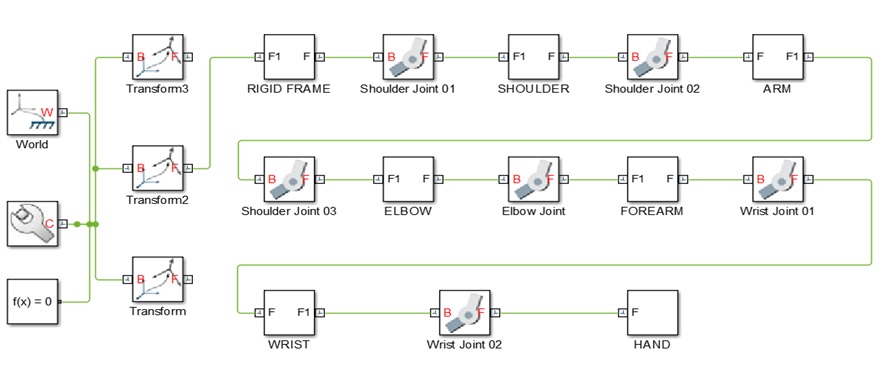
* Se simulará e implementará el algoritmo de campos potenciales para un brazo único de 6 grados de libertad en un entorno controlado y con obstáculos estáticos.
* Se diseñará e implementará una red neuronal que permita generar los coeficientes variables y optimizados del algoritmo de campos potenciales, inicialmente para un brazo único y posteriormente para un Dual-Arm.
* Finalmente se simulará en un entorno donde la movilidad del propio Dual-Arm será también planificada, para operaciones de grasping, agarre y re-agarre en un entorno controlado inicialmente, no controlado a posteriori.
* La obtención de las trayectorias óptimas se logrará mediante ecuaciones de campos potenciales definidas por coeficientes variables que serán obtenidos mediante una red neuronal. Dicha red tendrá como parámetros de entrada un conjunto de puntos asociados a un prisma que definirá un volumen máximo de trabajo por junta y un conjunto de puntos que pertenecen al espacio de configuraciones llamados nodos potenciales. Estos últimos tienen definidos un vector de localización variable y de coeficientes variables de campo potencial.
* Se contará con dos algoritmos, uno basado en la obtención manual de la trayectoria inicial y otro que tendrá previamente definidos la ubicación forma y volumen de los obstáculos y una trayectoria inicial según la cinemática inversa.
* Los parámetros de entrada de la red serán un conjunto de vectores definidos por las características de los nodos potenciales y el tiempo de ejecución del proceso.